西安科技大学博士研究生李龙: 扎根矿山一线,以智能技术破解掘进难题
来源: 作者: 发布时间:2026-10-06
煤炭是我国重要的基础能源,而掘进工作面位于煤矿生产最前沿,也是作业环境最复杂、风险相对集中的区域之一。随着煤矿智能化建设不断推进,如何进一步减少人员在高风险区域的暴露,让装备承担更多重复、繁重和危险作业,成为矿山智能化发展的重要方向。
然而,与道路、工厂等相对结构化的作业场景不同,煤矿井下空间狭窄、环境动态变化明显,尤其在掘进工作面,无GPS信号、粉尘水雾遮挡、设备持续振动以及围岩条件变化等因素相互叠加,使装备在“看清自身位置、稳定完成截割、实现多设备协同”等方面仍面临诸多挑战。
如何让设备更多承担危险区域作业,让矿工逐步远离高风险环境,是西安科技大学博士研究生李龙及其团队一直关注和研究的问题。
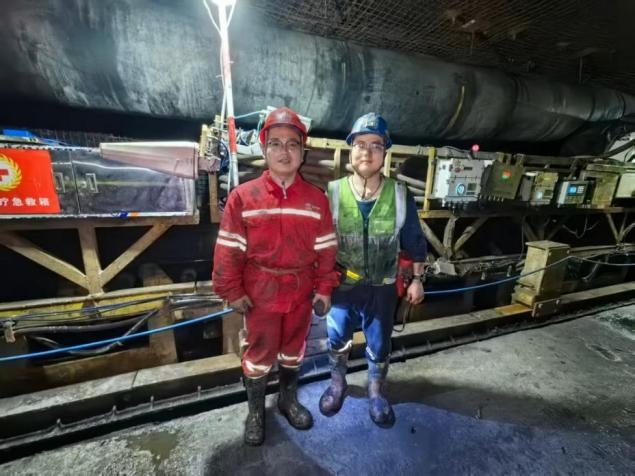
图1 井下调研图片
科研问题从哪里来?李龙和团队选择到生产一线寻找答案。近年来,团队先后深入陕西、山西、内蒙古、新疆等地12处矿山开展调研和现场试验,累计驻矿200余天。从不同矿区的地质条件、生产工艺到装备运行状态,团队持续与一线矿工、技术人员和装备企业交流,在真实生产环境中梳理影响智能掘进的关键问题。
一次次下井调研和现场联调,使团队逐渐将研究重点聚焦到三个关键环节:掘进装备如何连续稳定定位、截割过程如何自主精准控制、多装备作业如何协同管控。
针对井下长距离定位难题,李龙和团队开展激光点—线组合标靶与单目视觉定位研究。通过折射误差补偿、连续自标定等方法,提高复杂井下环境中的位姿解算稳定性,实现80米测试范围内定位误差30毫米,为掘进装备自主导航和精准作业提供可靠的位置基准。
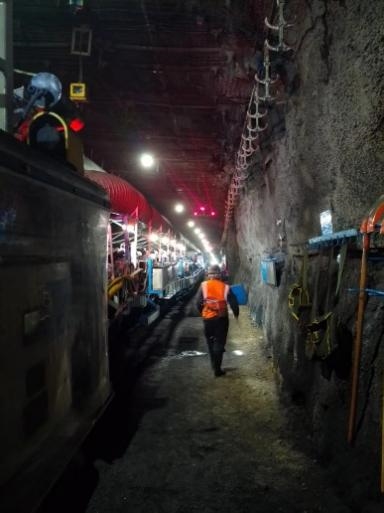
图2井下定位工业性测试v
在稳定定位基础上,团队进一步开展视觉伺服智能截割研究,通过对截割头状态进行实时感知、误差计算与动态修正,形成“边截割、边感知、边计算、边纠偏”的闭环控制。
与此同时,针对井下多装备信息分散、工序耦合和异常处置滞后等问题,团队将数字孪生技术应用于智能掘进过程,开展设备状态监测、多装备协同、作业过程推演和风险预判研究,推动掘进作业由单机自动化向系统协同管控延伸。
从实验室算法研究,到陕西、山西、内蒙古、新疆等矿区的一次次下井验证,李龙持续参与算法研发、系统联调和现场试验。真实矿井也让他更加明确科研工作的落脚点:技术不仅要写进论文、装进系统,更要真正解决井下一线的问题。
让机器更多承担井下危险作业,让矿工离风险更远一步——这也成为李龙和团队持续推进智能掘进技术研究的动力。